Acerca del proyecto
Descripción general:
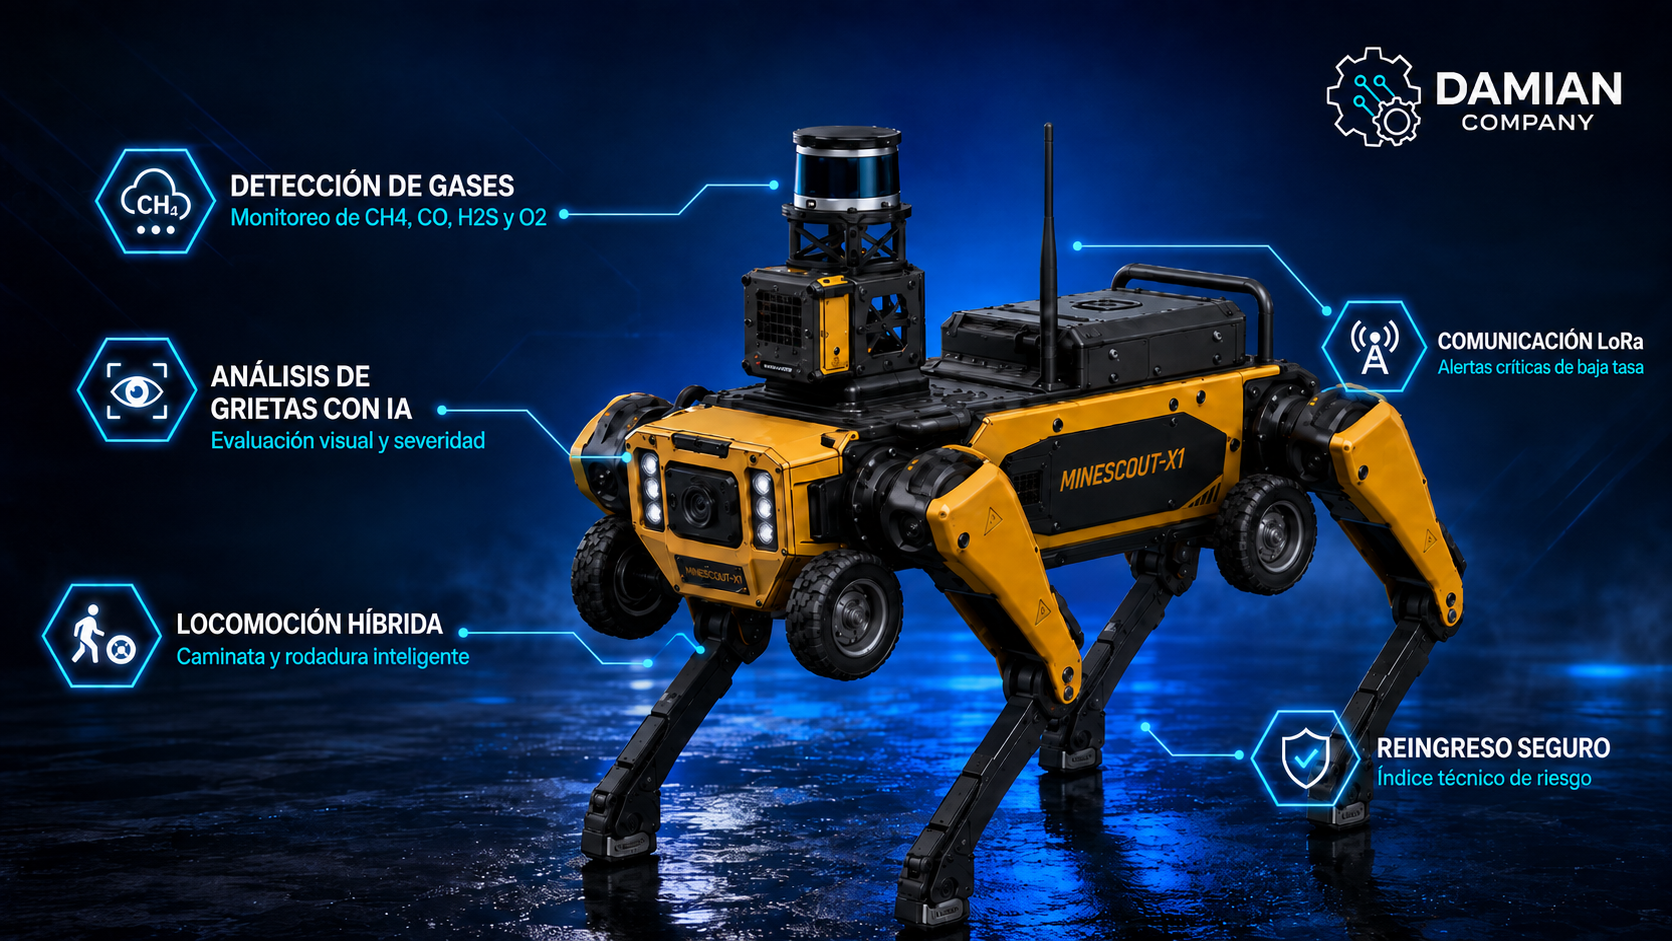
El proyecto consiste en un robot móvil inteligente para inspección post-explotación en galerías mineras, diseñado para ingresar de manera remota o semiautónoma a zonas potencialmente peligrosas después de una voladura o actividad minera.
El robot evalúa la presencia de gases peligrosos, niveles de oxígeno, polvo, temperatura, humedad y condiciones estructurales como grietas o fisuras. Además, integra inteligencia artificial para analizar imágenes y generar un índice técnico de riesgo de reingreso, permitiendo clasificar una zona como apta, restringida o no apta para el ingreso del personal.
También incorpora un sistema de locomoción híbrida caminata-rodadura, utilizando patas articuladas en terrenos irregulares y ruedas auxiliares en superficies más uniformes.
Funcionamiento principal:
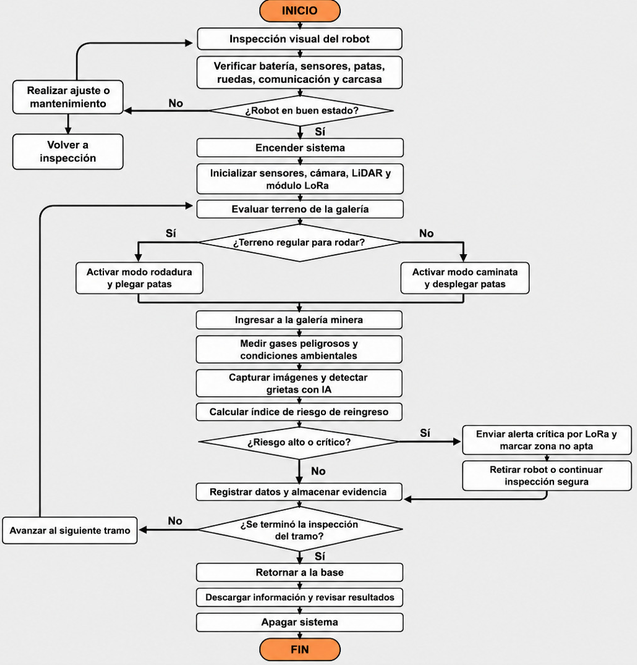
- El robot verifica batería, sensores, comunicación y sistema de locomoción.
- Analiza el terreno y selecciona entre modo caminata o rodadura.
- Ingresa a la galería antes que el personal.
- Mide gases peligrosos, oxígeno y otras variables ambientales.
- Captura imágenes de paredes, techo y frente de la galería.
- La inteligencia artificial detecta y evalúa grietas o fisuras.
- El sistema combina la información ambiental, estructural y operativa.
- Calcula un índice de riesgo de reingreso.
- Si detecta una condición peligrosa, envía una alerta mediante LoRa.
-
Los datos, imágenes y registros se almacenan para su revisión posterior.
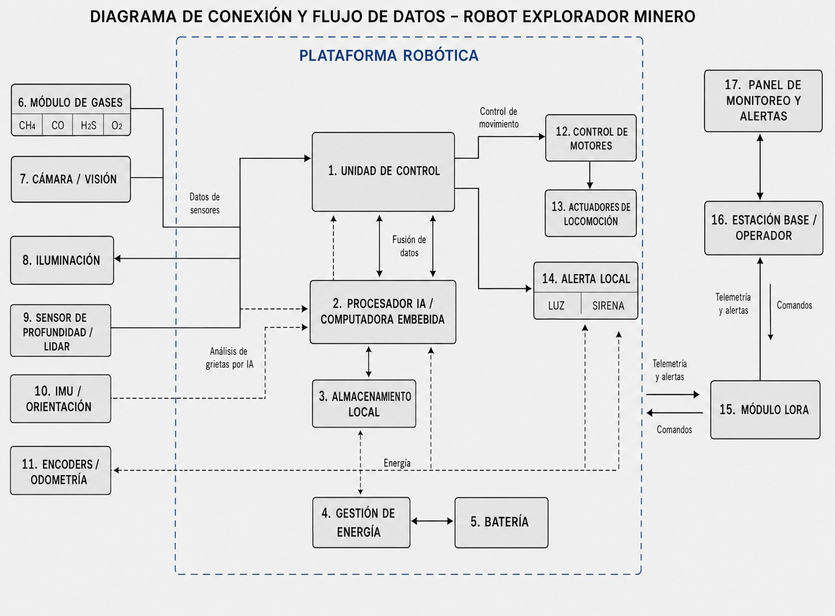
Componentes principales:
- Chasis central protegido.
- Cuatro patas articuladas.
- Cuatro ruedas auxiliares.
- Sistema de cambio automático de locomoción.
- Sensores de gases y oxígeno.
- Sensores de temperatura, humedad y polvo.
- Cámara frontal con iluminación LED.
- Sensor de profundidad o LiDAR.
- IMU y sistema de orientación.
- Encoders y odometría.
- Procesador de inteligencia artificial.
- Unidad de control.
- Módulo LoRa.
- Batería y sistema de gestión de energía.
- Almacenamiento local.
-
Estación base y panel de monitoreo.
Problema que resuelve
El proyecto busca reducir el riesgo asociado al ingreso de trabajadores a galerías mineras después de una voladura, donde pueden existir gases peligrosos, baja concentración de oxígeno, polvo, grietas, desprendimientos o terreno inestable.
El robot puede ingresar primero a la zona, recopilar información crítica y generar una evaluación previa antes de autorizar el reingreso humano.
Innovación y beneficios:
La principal innovación consiste en integrar detección de gases, análisis de grietas mediante inteligencia artificial, locomoción híbrida, evaluación automática de riesgo y comunicación LoRa en una sola plataforma robótica.
El sistema permite utilizar ruedas en terrenos regulares y patas articuladas en zonas complejas, mientras transmite alertas críticas a una estación base y almacena evidencia técnica de la inspección.
Puede beneficiar a trabajadores mineros, supervisores de seguridad, empresas mineras, áreas de geomecánica y unidades de rescate, ayudando a reducir la exposición humana y mejorar la toma de decisiones antes del reingreso a zonas de riesgo.