Acerca del proyecto
Descripción general:
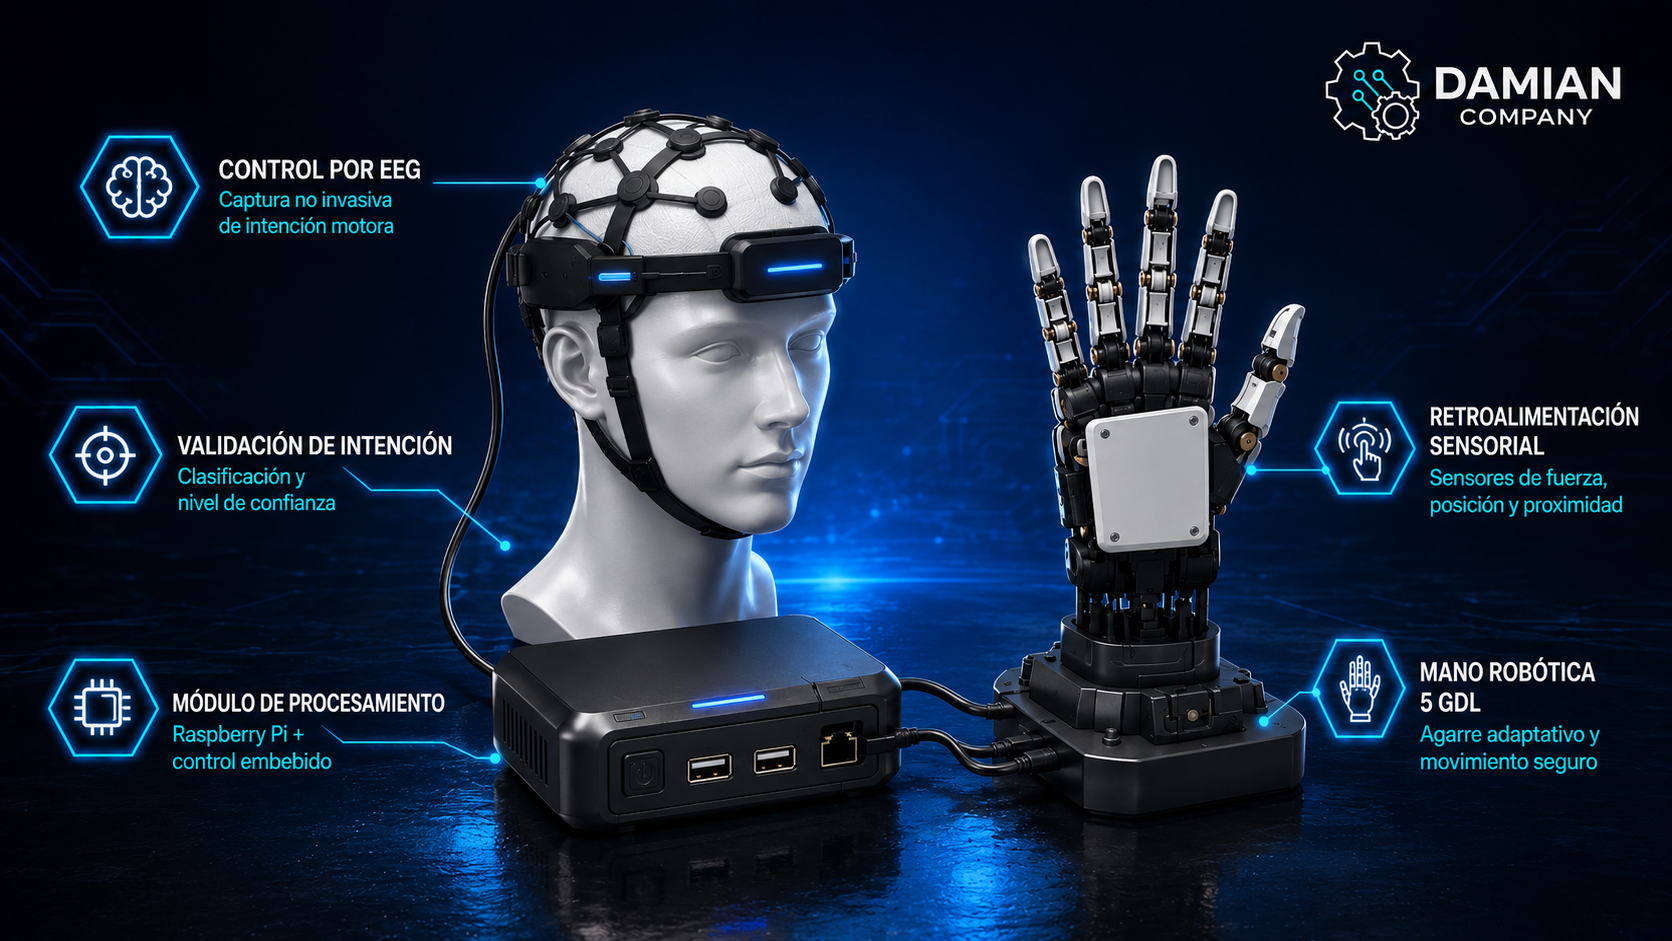
El proyecto consiste en un sistema neuroasistivo modular para controlar una mano robótica mediante señales EEG, utilizando un casco no invasivo para captar la actividad cerebral del usuario.
La señal EEG no acciona directamente los motores. Primero es procesada para eliminar ruido y artefactos, luego se extraen características y se clasifica la intención del usuario. El sistema calcula un nivel de confianza y, únicamente cuando la señal es considerada válida, envía la orden hacia el microcontrolador.
Antes de completar el movimiento, sensores de fuerza, posición y proximidad verifican que la acción sea segura. Si se detecta una fuerza excesiva, una posición incorrecta o una condición insegura, el sistema puede ajustar el movimiento o bloquear la acción.
Funcionamiento principal:
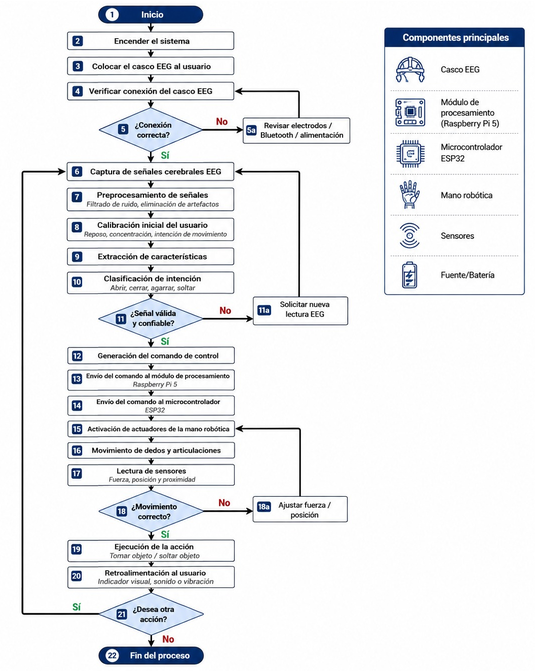
- El usuario se coloca el casco EEG.
- Se verifica la conexión del casco y del sistema.
- Se capturan las señales cerebrales.
- Se realiza el preprocesamiento y filtrado de ruido.
- El sistema ejecuta una calibración inicial del usuario.
- Se extraen características de la señal EEG.
- Se clasifica la intención de movimiento.
- El sistema determina si la señal es válida y confiable.
- Si la señal no es adecuada, se solicita una nueva lectura.
- Si la intención es válida, se genera un comando de control.
- El módulo de procesamiento envía la orden al microcontrolador.
- El microcontrolador acciona los drivers y servomotores.
- La mano robótica mueve dedos y articulaciones.
- Los sensores de fuerza, posición y proximidad verifican el movimiento.
- Si el movimiento no es correcto, se ajustan fuerza o posición.
- Si la acción es segura, la mano realiza el agarre o liberación del objeto.
-
El usuario recibe retroalimentación mediante indicadores visuales, sonido o vibración.
Componentes principales:
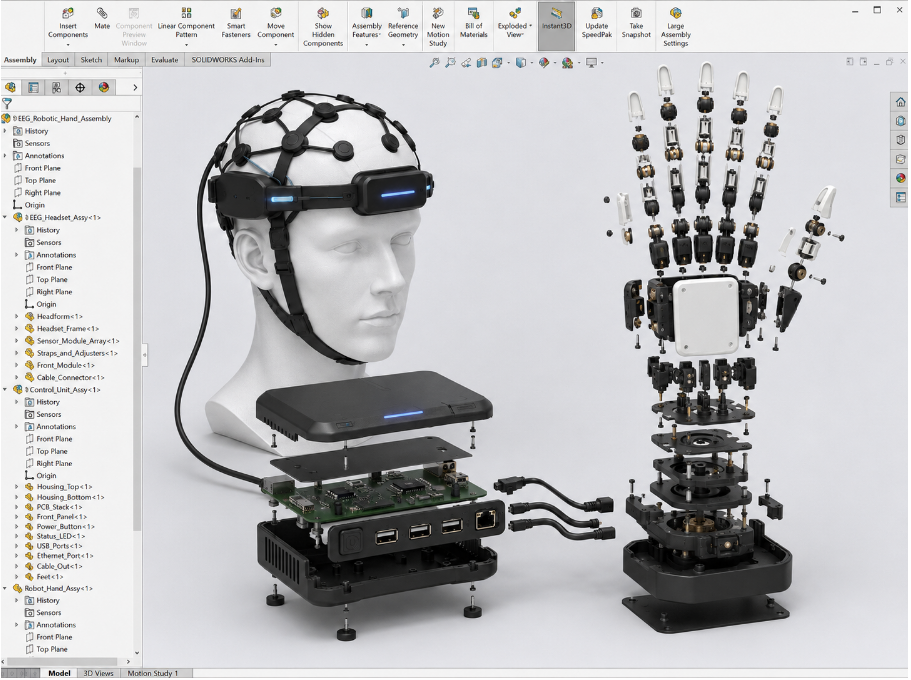
- Casco EEG no invasivo.
- Módulo de procesamiento.
- Raspberry Pi, mini PC o laptop.
- Microcontrolador ESP32, STM32 o equivalente.
- Controlador PWM.
- Drivers de servomotores.
- Mano robótica de cinco dedos.
- Articulaciones y tendones.
- Servomotores digitales.
- Sensores de fuerza.
- Sensores de posición.
- Sensores de proximidad.
- Fuente de alimentación.
- Reguladores DC-DC.
- Fusibles y protección eléctrica.
- Interfaz de usuario.
- Indicadores LED.
- Buzzer o sistema de vibración.
- Caja de control modular.
-
Botón de emergencia.
Problema que resuelve:
El proyecto busca ofrecer una alternativa de control para personas o usuarios que no pueden utilizar mandos manuales convencionales, como pulsadores, joysticks o movimientos corporales.
El principal problema de los sistemas EEG es que las señales pueden presentar ruido, variabilidad entre usuarios, mala colocación de electrodos o cambios debido a fatiga. Si estas señales controlaran directamente los actuadores, podrían producir movimientos incorrectos o agarres inseguros.
Por ello, el sistema no solo interpreta la intención cerebral, sino que también valida la confiabilidad de la señal y verifica el estado mecánico de la mano antes de ejecutar el movimiento.
Innovación y beneficios:
La principal innovación consiste en integrar tres capas dentro de una misma plataforma:
- Adquisición y clasificación de intención EEG.
- Validación de seguridad y retroalimentación sensorial.
- Ejecución mecánica mediante una mano robótica con control adaptativo de agarre.
Esta arquitectura permite reducir errores producidos por señales EEG inestables y mejorar la seguridad durante el movimiento.
Además, la propuesta está planteada como un sistema modular y de costo moderado orientado a investigación, educación tecnológica y futuras aplicaciones asistivas.