Acerca del proyecto
Descripción general:
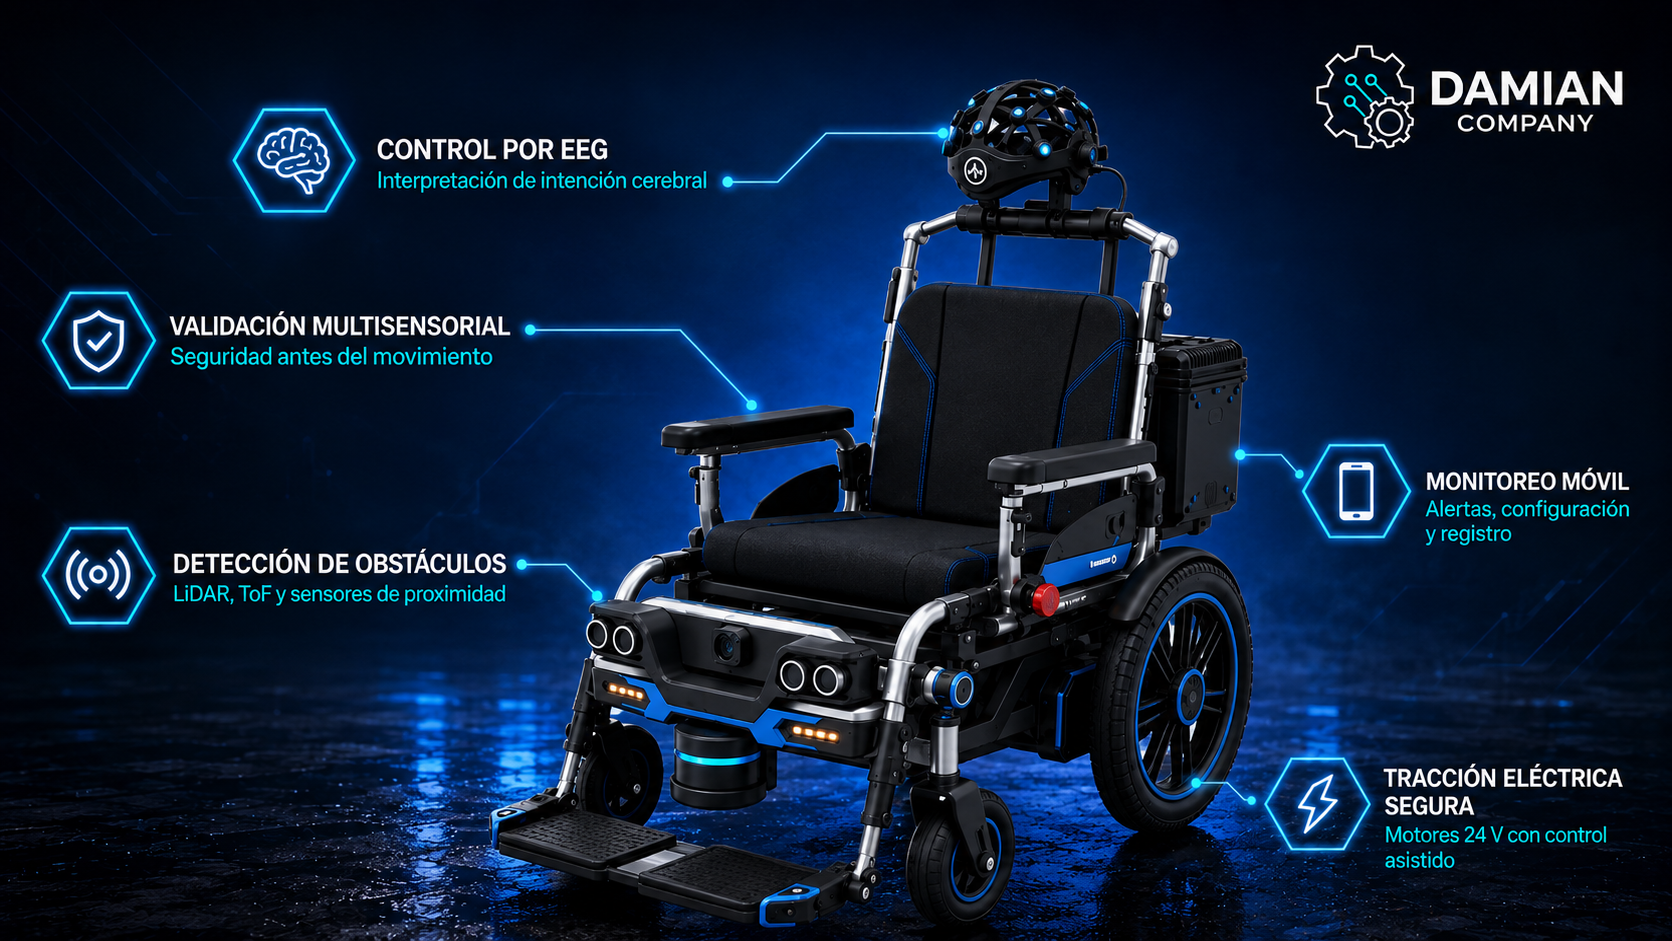
El proyecto consiste en una silla de ruedas eléctrica neuroasistida controlada mediante señales EEG, diseñada para interpretar intenciones básicas de movimiento a partir de la actividad cerebral del usuario.
A diferencia de un sistema que envía directamente la señal EEG hacia los motores, la propuesta incorpora una capa de validación multisensorial de seguridad. Antes de ejecutar cualquier desplazamiento, el sistema verifica la calidad de la señal cerebral, el estado de la batería, la presencia de obstáculos, la inclinación de la silla, la velocidad de las ruedas y otras condiciones de seguridad.
El prototipo no utiliza joystick manual, cámara frontal ni pantalla HMI instalada en la silla. El monitoreo, configuración, visualización de alertas y registro de eventos se realiza mediante una aplicación móvil.
Funcionamiento principal:
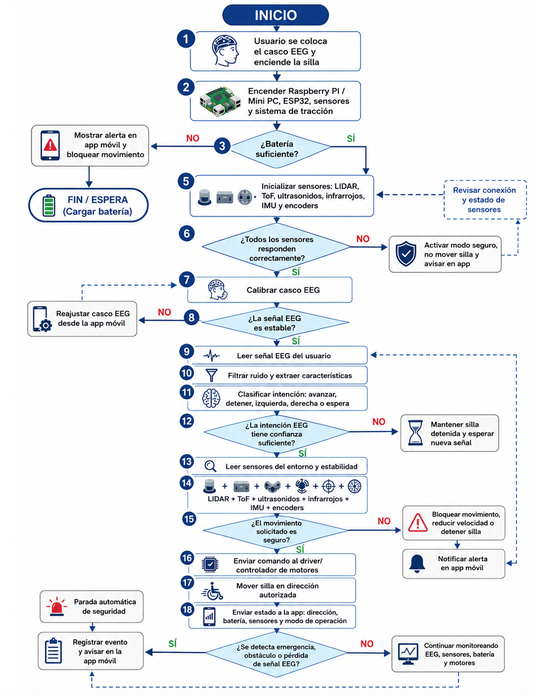
- El usuario se coloca el casco EEG y enciende la silla.
- Se inicializan Raspberry Pi o mini PC, ESP32, sensores y sistema de tracción.
- El sistema verifica el estado de la batería.
- Se inicializan sensores LiDAR, ToF, ultrasónicos, infrarrojos, IMU y encoders.
- Se comprueba que todos los sensores respondan correctamente.
- El casco EEG realiza una etapa de calibración.
- El sistema verifica que la señal cerebral sea estable.
- La señal EEG es filtrada y procesada.
- Se identifica una intención como avanzar, detenerse, girar a la izquierda o girar a la derecha.
- Se calcula el nivel de confianza de la intención detectada.
- Paralelamente, los sensores verifican el entorno y la estabilidad de la silla.
- Si el movimiento solicitado es seguro, se envía la orden al controlador de motores.
- Si existe riesgo, el sistema bloquea el movimiento, reduce la velocidad o detiene la silla.
- La aplicación móvil recibe el estado del sistema y las alertas.
-
Los eventos pueden registrarse para análisis posterior.
Componentes principales:
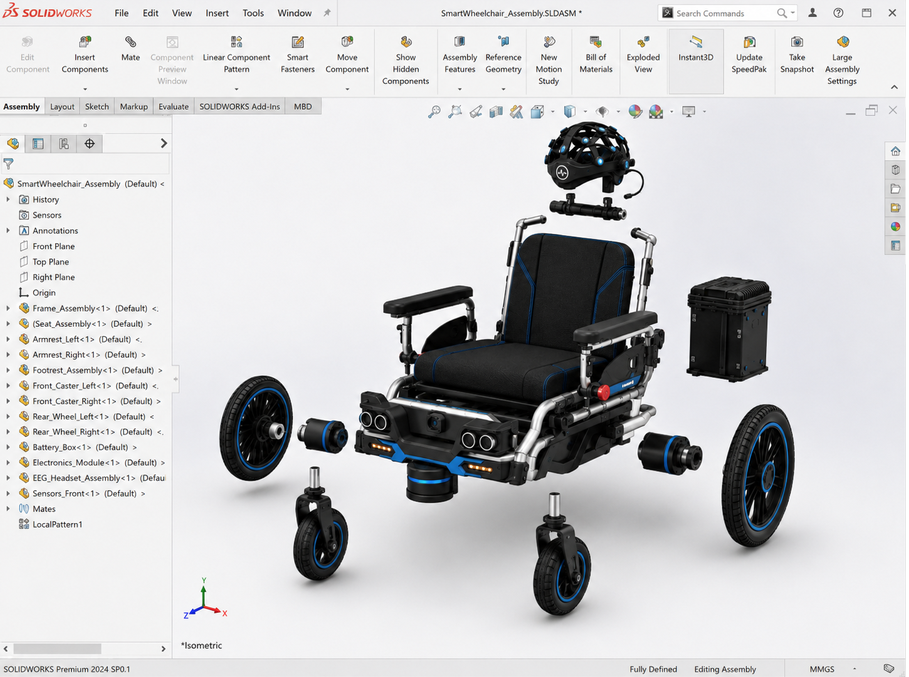
- Casco EEG comercial.
- Módulo receptor o interfaz EEG.
- Raspberry Pi 5 o mini PC.
- ESP32 DevKit.
- Microcontrolador secundario de seguridad.
- Sensores LiDAR.
- Sensores ToF.
- Sensores ultrasónicos.
- Sensores infrarrojos.
- IMU.
- Encoders de rueda.
- Driver para motores DC de 24 V.
- Motores DC de 24 V con reducción.
- Batería de 24 V y 20 Ah con BMS.
- Botones de parada de emergencia.
- Aplicación móvil.
-
Caja de control y soportes para sensores y electrónica.
Problema que resuelve:
El proyecto busca responder a la limitada autonomía de movilidad de personas con restricciones motoras severas que pueden tener dificultades para utilizar controles manuales convencionales como joystick, botoneras u otras interfaces físicas.
Sin embargo, el problema no consiste únicamente en mover una silla mediante EEG. Las señales cerebrales pueden contener ruido, falsos positivos o variaciones debido a una mala colocación del casco, interferencias o movimientos del usuario.
Por ello, la silla interpreta la señal EEG como una solicitud de movimiento que debe ser validada por los sensores antes de ser ejecutada. Esto busca reducir el riesgo de movimientos involuntarios o desplazamientos en condiciones inseguras.
Innovación y beneficios:
La principal innovación consiste en combinar control mediante EEG con validación multisensorial previa al movimiento.
La orden cerebral no se ejecuta automáticamente. Primero es comparada con información obtenida de sensores de obstáculos, orientación, velocidad y estabilidad. Solo cuando la intención EEG presenta un nivel de confianza suficiente y el entorno es seguro se autoriza el desplazamiento.
Además, la aplicación móvil permite supervisar el funcionamiento, recibir alertas, configurar parámetros, registrar eventos y realizar una parada remota.
El proyecto plantea una alternativa de movilidad neuroasistida orientada a mejorar la autonomía y seguridad, utilizando una arquitectura basada en procesamiento local y sensores accesibles.